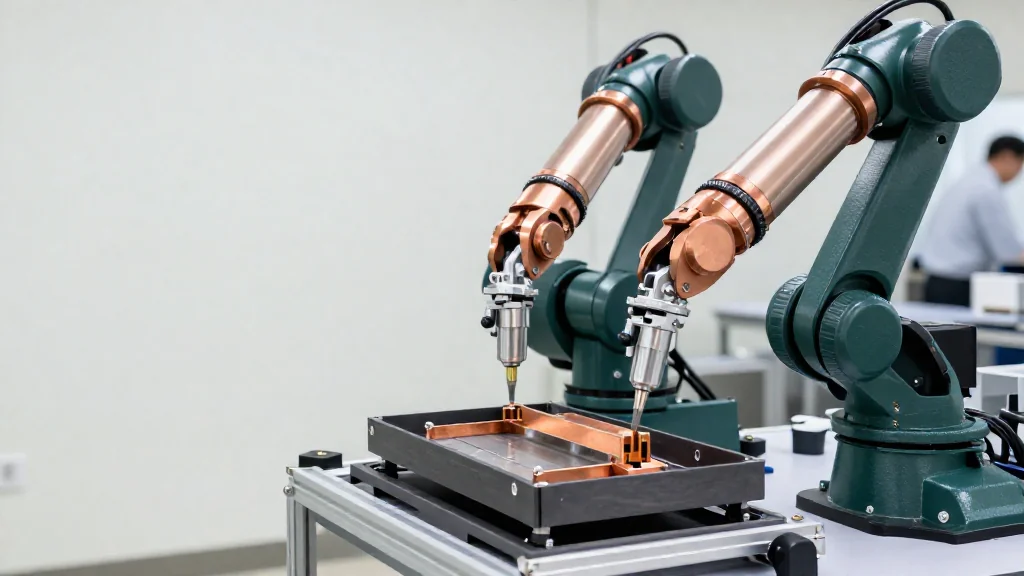
A NVIDIA desenvolveu sistemas robóticos capazes de montar as bandejas de teste do superchip Grace Blackwell GB300, atingindo mais de 95% de sucesso na tarefa de montagem de barramentos e operando com tempo de ciclo de 160 segundos. O projeto foi conduzido pelo laboratório de robótica da empresa em Seattle, em conjunto com a equipe de engenharia da plataforma Isaac, voltada ao desenvolvimento de robôs com inteligência artificial. As duas operações centrais do processo, a montagem do barramento e a inserção de múltiplos conectores, foram o alvo do trabalho.
O GB300 é apresentado pela NVIDIA como o motor do treinamento e da inferência de inteligência artificial dos modelos de fundação modernos. Apesar do papel central no avanço da computação, a montagem das bandejas desse componente ainda depende de trabalho físico especializado realizado em fábricas espalhadas pelo mundo. Essa dependência de mão de obra qualificada motivou a empresa a investigar formas de automatizar a linha de produção com robôs mais inteligentes.
Um dos aprendizados destacados pela equipe é que a natureza da produção exige automação flexível. Como as bandejas de teste do GB300 passam por ciclos de projeto rápidos e volumes de fabricação relativamente baixos, a automação fixa tradicional, projetada para repetir sempre a mesma operação em larga escala, não se mostra viável. O desafio, portanto, pediu robôs adaptativos e resistentes à incerteza nas peças e em suas posições. Ainda assim, os engenheiros observaram que sistemas flexíveis podem se beneficiar de inovações vindas da própria automação fixa, como o uso do projeto mecânico para reduzir a incerteza antes que ela chegue ao robô.
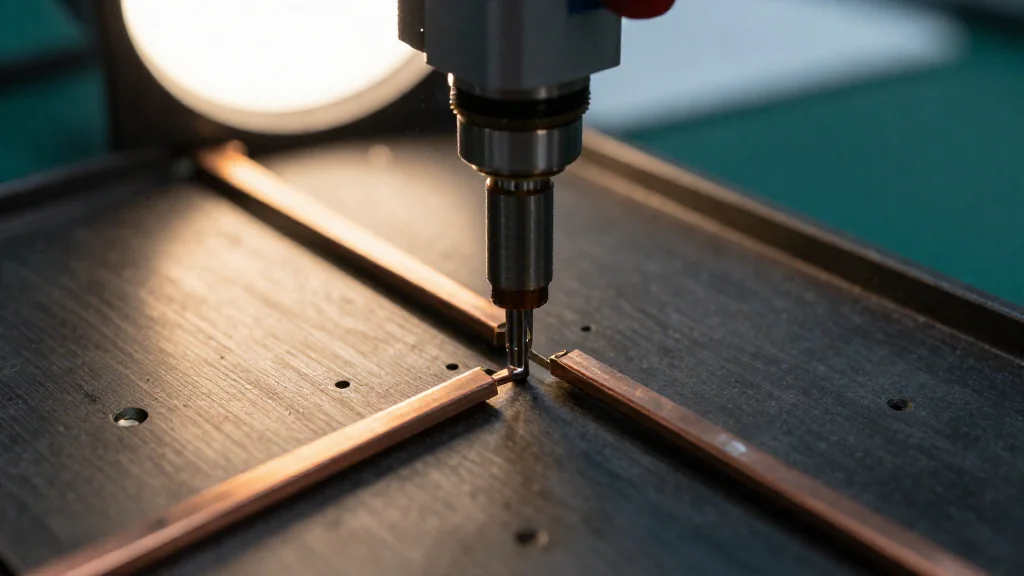
A solução adotada combinou uma arquitetura clássica e modular com serviços de inteligência artificial. Na percepção, o sistema emprega o FoundationPose, serviço de estimação de pose responsável por identificar a posição e a orientação dos objetos, e o FoundationStereo, dedicado à estimação de profundidade da cena. O movimento é planejado por meio de pontos de passagem com primitivas de manipulação baseadas em curvas de Lissajous, trajetórias matemáticas que descrevem padrões suaves e controlados de deslocamento. Completa o conjunto um controlador de impedância de alto desempenho, técnica que regula a resposta do robô às forças de contato durante a operação.
O desempenho foi avaliado sobretudo na montagem do barramento, barra metálica responsável por conduzir correntes elétricas elevadas dentro da bandeja. Nessa etapa, o pipeline modular superou a marca de 95% de sucesso, mantendo o ciclo de trabalho em 160 segundos. O planejamento de movimento, a simulação e os modelos de mundo interativos, que representam o ambiente de forma dinâmica para treinar e avaliar comportamentos dos robôs, também integram o ferramental tecnológico envolvido no desenvolvimento.
Os autores do projeto resumem a experiência em três frentes de aprendizado: o aprendizado de robô com inteligência artificial, a inteligência mecânica incorporada ao desenho das peças e do ferramental, e a boa e velha engenharia, que segue essencial mesmo em ambientes dominados por algoritmos. A mensagem central é que a fronteira entre automação flexível e fixa não é rígida, e que soluções eficazes nascem da combinação de percepção avançada, planejamento de movimento refinado e decisões de projeto que simplificam a tarefa desde o início.
O relato completo da iniciativa foi publicado no blog técnico da NVIDIA, assinado por nove engenheiros e pesquisadores das equipes de robótica e da plataforma Isaac. A experiência mostra que a mesma empresa que projeta os chips que alimentam a inteligência artificial moderna também dedica esforços a ensinar máquinas a construir esses componentes, equilibrando aprendizado por inteligência artificial e princípios clássicos de engenharia na linha de produção.