A NVIDIA publicou em seu blog para desenvolvedores um guia técnico que organiza em cinco etapas o processo de criação de ativos prontos para simulação na área de robótica, com apoio de modelos avançados de inteligência artificial. O material aborda um gargalo conhecido de quem trabalha com robôs: preparar arquivos de CAD, sigla para design assistido por computador, para que possam ser usados em ambientes virtuais de teste. A proposta da empresa é oferecer um caminho estruturado, e não apenas uma conversão automática de arquivos.
O ponto de partida do argumento é que transformar a geometria de um modelo CAD no formato OpenUSD, padrão aberto de descrição de cenas tridimensionais amplamente usado em simulação, não é suficiente. Segundo a publicação, os desenvolvedores precisam ir além e configurar e validar uma série de propriedades físicas antes de conseguir testar o comportamento de um robô em ambiente virtual. Entre esses elementos estão os materiais que definem a aparência e as características de superfície dos objetos, a geometria de colisão, as juntas e outras propriedades relacionadas à física da cena.
Esses componentes têm papel direto no realismo da simulação. A geometria de colisão, por exemplo, corresponde às formas simplificadas que os motores de física utilizam para calcular contatos e impactos entre peças, enquanto as juntas determinam como as partes articuladas de um robô se conectam e se movem. Sem a configuração adequada desses atributos, o modelo convertido pode existir no ambiente virtual, mas não se comportar de maneira confiável quando submetido aos testes de movimento e interação que antecedem o trabalho com robôs reais.
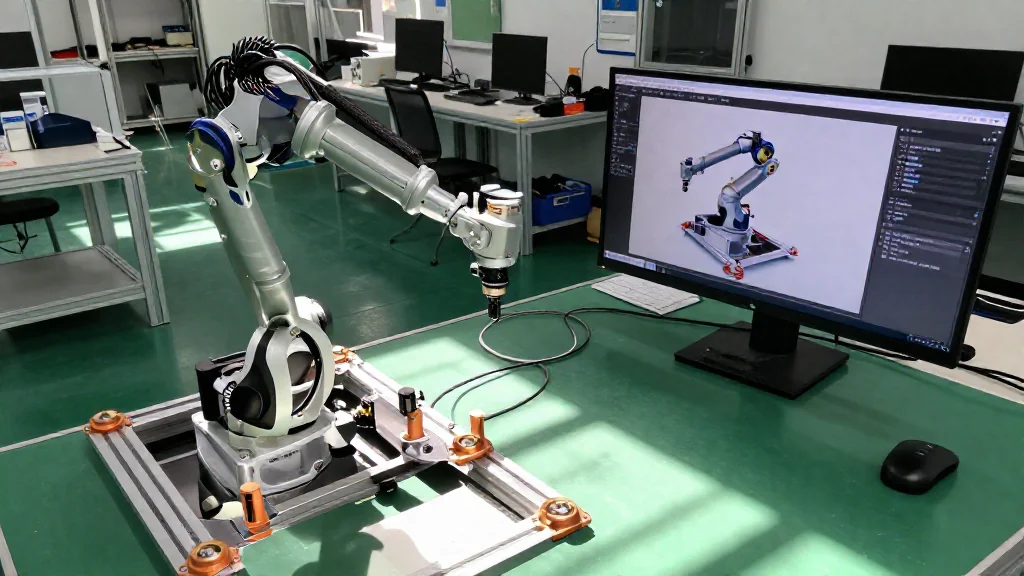
Para estruturar esse percurso, a notícia destaca o conjunto de bibliotecas do NVIDIA Omniverse, plataforma da empresa voltada à criação de mundos virtuais. Essas bibliotecas são guiadas pelas especificações do SimReady Foundation, estrutura que define como os ativos devem ser preparados para simulação, e contam com o apoio de habilidades agênticas da própria NVIDIA. Essas habilidades funcionam como recursos de inteligência artificial capazes de atuar de forma autônoma dentro do fluxo de trabalho, auxiliando os desenvolvedores nas tarefas de conversão e de validação dos ativos.
A combinação desses elementos, segundo a publicação, resulta em um fluxo de trabalho estruturado que vai da conversão inicial do modelo CAD até a verificação das propriedades físicas necessárias para a simulação robótica. O formato em cinco etapas apresentado no guia reflete a divisão desse processo, que exige atenção tanto à representação visual dos objetos quanto às características de física e de interação que permitem avaliar o comportamento de robôs antes da implantação no mundo físico.
A publicação reafirma, assim, uma tendência que vem ganhando espaço no desenvolvimento de robótica: a de que a inteligência artificial não serve apenas para treinar robôs, mas também para automatizar etapas técnicas da preparação de ambientes de simulação. Ao unir bibliotecas do Omniverse, especificações do SimReady Foundation e habilidades agênticas, a NVIDIA propõe um caminho padronizado para que modelos de CAD se convertam em ativos validados e utilizáveis em testes de comportamento robótico.
Quem quiser se aprofundar nas regras de preparação e validação de ativos pode consultar o guia de introdução do SimReady Foundation, disponível na documentação oficial do projeto, e as respostas sobre o fluxo de conversão na documentação do SimReady na plataforma Omniverse, publicada pela própria NVIDIA.